Складские роботы меняют логистику предприятий

На крупном складе одна паллета может преодолеть несколько сотен метров, прежде чем попасть к месту хранения или в зону отгрузки. За смену таких перемещений набираются тысячи. Погрузчики курсируют между стеллажами, сотрудники ожидают освобождения техники, а задержка на одном участке отражается на работе соседних зон. Чем интенсивнее грузопоток, тем сложнее обеспечивать стабильную производительность привычными организационными методами.
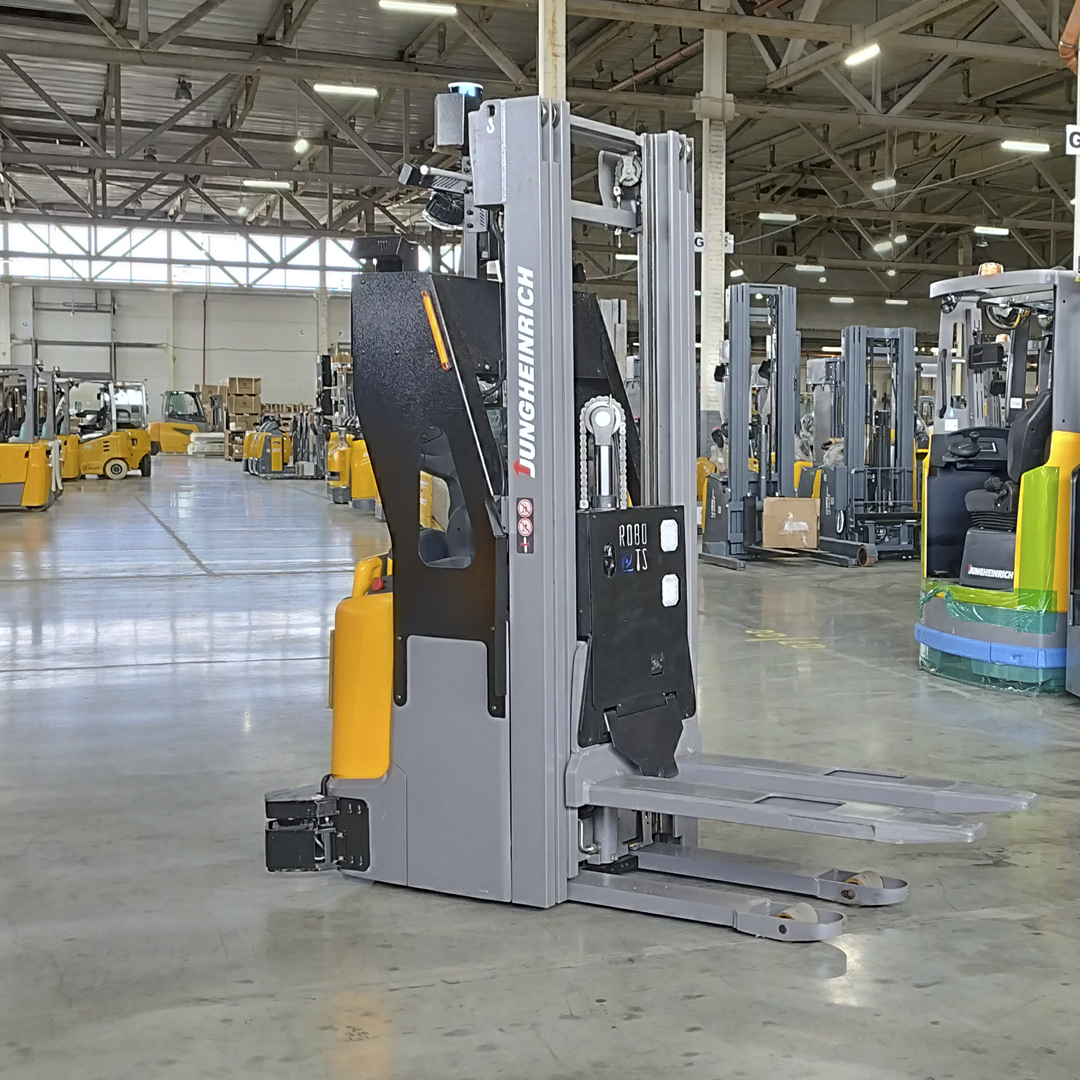
Одно из решений этой проблемы – передача повторяющихся транспортных операций автономной технике. Российская компания Роботизированные Транспортные Системы (РТС) разрабатывает технологии роботизации складского оборудования, позволяющие автоматизировать перемещение грузов на производственных предприятиях и в распределительных центрах. Речь идет не только о замене обычного погрузчика машиной с автопилотом, но и о согласовании работы техники с общей системой управления логистическими процессами.
При правильной организации роботы способны выполнять задания по установленному графику, самостоятельно перемещаться между рабочими зонами и передавать информацию о выполненных операциях. Однако экономический результат зависит от того, насколько точно возможности оборудования соответствуют потребностям предприятия.
Какие складские операции можно доверить роботам
Основная часть внутрискладских перевозок представляет собой последовательность повторяющихся действий. Груз поступает на приемку, перемещается в зону хранения, затем направляется на комплектацию или отгрузку. Маршруты могут различаться, но принципы организации движения остаются практически неизменными.
Именно подобные процессы удобны для роботизации. Автономному погрузчику не требуется каждый раз объяснять, откуда забрать паллету и куда ее доставить. Достаточно получить задание от управляющей системы, определить маршрут и выполнить перевозку с учетом текущей обстановки на складе.
В зависимости от особенностей предприятия роботизированная техника может выполнять несколько видов операций:
- Транспортировка паллет. Автономные машины доставляют грузы между приемкой, хранением, производственными участками и отгрузкой.
- Штабелирование. Роботизированные штабелеры размещают паллеты на предусмотренных уровнях хранения и извлекают их по заданию.
- Работа с высотными стеллажами. Автономные ричтраки выполняют операции в складских зонах, где требуется поднимать грузы на значительную высоту.
- Перевозка тележек и прицепов. Роботы-тягачи перемещают партии материалов по установленным маршрутам.
- Взаимодействие с конвейерами. Роботизированная техника принимает грузы с транспортных линий и передает их на следующие участки обработки.
Подобные решения позволяют организовать движение товаров с меньшей зависимостью от наличия свободного оператора. При этом сотрудники сохраняют контроль над системой, занимаются нестандартными операциями, обслуживанием оборудования и разрешением ситуаций, требующих человеческого решения.
Автоматизация требует управления всем грузопотоком
Установка автономных погрузчиков сама по себе не гарантирует повышения производительности. Если задания поступают несогласованно, роботы могут простаивать в ожидании груза, одновременно направляться к одному участку или создавать заторы в узких проходах.
Поэтому полноценная автоматизация логистики предполагает не только управление отдельными машинами, но и координацию их действий. Программная система распределяет транспортные задания, учитывает доступность оборудования и помогает организовать движение между складскими зонами.
Для предприятия принципиальна интеграция роботизированного комплекса с действующими информационными системами. Например, WMS фиксирует необходимость перемещения паллеты, после чего задание передается системе управления роботами. Подходящая машина принимает груз, доставляет его в заданную точку и сообщает о завершении операции.

Подобная схема уменьшает количество ручных распоряжений и позволяет отслеживать исполнение заданий. Руководитель склада получает данные о загрузке оборудования, продолжительности перевозок и причинах возможных задержек. При этом роботизация не требует обязательной перестройки всех складских процессов. На предприятиях с устойчивыми маршрутами можно автоматизировать отдельные участки, сохранив привычную организацию остальных операций.
Навигация без магнитных лент и напольных меток
Способность автономной машины ориентироваться в пространстве – одна из наиболее сложных технических составляющих складской робототехники. Обычным автоматическим транспортным системам для движения нередко требуются специальные направляющие, магнитные полосы или установленные в помещении навигационные маркеры.
Подобная инфраструктура помогает контролировать маршруты, но создает ограничения при изменении планировки. Если предприятие переносит стеллажи, расширяет зону комплектации или меняет направление грузопотока, может потребоваться переоборудование транспортных путей.
Альтернативой служит безинфраструктурная навигация, при которой робот определяет свое положение без специально установленных навигационных меток. Для ориентации используются данные датчиков и программные алгоритмы, сопоставляющие окружающую обстановку с картой помещения.
Одним из распространенных технических решений является лазерная навигация с применением лидаров. Устройство измеряет расстояния до окружающих объектов, а программное обеспечение использует полученные данные для локализации машины и планирования движения.

При появлении препятствия робот может снизить скорость, остановиться или скорректировать маршрут в пределах предусмотренных алгоритмов. Это позволяет организовать совместную работу автономной техники и персонала, хотя безопасная эксплуатация требует соответствующих защитных систем, оценки рисков и соблюдения установленных правил движения.
Гибкость навигации имеет практическое значение для складов с меняющейся конфигурацией. Предприятие получает возможность пересматривать маршруты без обязательного монтажа новых физических направляющих. Однако изменения пространства все равно должны учитываться в настройках системы и проходить необходимую проверку.
Роботизация ускоряет движение грузов через склад
Существуют логистические процессы, в которых скорость перемещения товаров важнее продолжительного хранения. Характерный пример – распределительные центры, принимающие поставки от производителей и практически сразу направляющие их получателям.
Для таких объектов применяется кросс-докинг – организация обработки грузов с минимальным промежуточным хранением или вовсе без него. Товары поступают на приемку, при необходимости сортируются и передаются в зону последующей отгрузки. Эффективность этой схемы зависит от согласованности операций. Если поступившие паллеты задерживаются на разгрузке или слишком долго ожидают перевозки, преимущества ускоренного распределения частично теряются.

Роботизированная техника позволяет автоматизировать транспортировку между воротами приемки, сортировочными участками и зонами отправки. Управляющая система назначает задания с учетом готовности грузов и доступности машин.
Для крупных распределительных центров это может обеспечить более равномерную загрузку транспортного оборудования. Роботы выполняют многочисленные однотипные перевозки, а сотрудники сосредоточиваются на проверке поступлений, сортировке и контроле правильности формирования отправок.
Однако высокая скорость движения паллет полезна только при соответствующей организации остальных операций. Если приемка документов, сортировка или погрузка в автомобили остаются узкими местами, увеличение числа автономных машин не устранит задержки.
Экономика роботизации зависит от загрузки оборудования
Стоимость внедрения складских роботов нельзя оценивать исключительно по цене машины. Предприятие оплачивает программное обеспечение, интеграцию с информационными системами, настройку маршрутов, подготовку персонала и последующее техническое обслуживание. Для расчета экономической эффективности необходимо понимать, сколько операций техника будет выполнять за смену и какие расходы она позволит сократить.
Например, на складе ежедневно осуществляется несколько сотен перевозок паллет между одними и теми же участками. Если значительная часть рабочего времени операторов расходуется именно на эти перемещения, автоматизация может снизить трудозатраты и высвободить сотрудников для других операций. Но если транспортные задания возникают нерегулярно, робот будет простаивать, а срок возврата инвестиций увеличится.
При подготовке экономической модели учитывают производительность оборудования, число рабочих смен, среднюю продолжительность маршрутов, интенсивность грузопотока и стоимость существующей организации перевозок. Дополнительно оценивают энергопотребление, обслуживание, возможные простои и резервирование техники.
Важно сравнивать затраты не только в момент приобретения, но и за весь предполагаемый период эксплуатации. Более дорогая система может оказаться экономически оправданной при высокой загрузке, тогда как для небольшого склада с нерегулярными перевозками обычный погрузчик иногда остается рациональным вариантом. Реальный срок окупаемости определяется расчетами на основе данных конкретного предприятия, а не универсальными обещаниями производителей оборудования.
Поэтапное внедрение снижает технические риски
Попытка одновременно роботизировать все складские операции значительно усложняет проект. Необходимо перестраивать управление грузопотоками, обучать сотрудников, согласовывать взаимодействие многочисленных машин и обеспечивать непрерывность текущей деятельности.
Более управляемый вариант – это запуск роботизированной техники на ограниченном участке. Для пилотного проекта выбирают процесс с понятными маршрутами, регулярной нагрузкой и измеримыми показателями производительности. Например, можно поручить автономному тягачу доставку материалов между складом и производственной линией. После запуска специалисты оценивают фактическое количество перевозок, продолжительность циклов, частоту остановок и стабильность выполнения заданий.
Если оборудование подтверждает расчетные показатели, предприятие расширяет перечень автоматизированных маршрутов или увеличивает количество машин. Одновременно проверяется способность управляющего программного обеспечения координировать работу нескольких роботов.
Существенную роль играет подготовка сотрудников. Персонал должен понимать порядок взаимодействия с автономной техникой, правила нахождения в зонах ее движения и действия при возникновении нештатных ситуаций.
При проектировании также необходимо учитывать особенности самого склада. Узкие проходы, неровности покрытия, ограниченная видимость и интенсивное пересечение транспортных маршрутов способны повлиять на производительность и требования к безопасности.
От отдельных роботов к управляемой логистической системе
Развитие складской робототехники меняет принципы организации внутрипроизводственных перевозок. Машины получают транспортные задания из информационной системы, обмениваются данными о состоянии оборудования и выполняют операции без постоянного непосредственного управления оператором.
Для предприятий основная ценность заключается не в автономности как техническом достижении, а в возможности сделать движение грузов более предсказуемым. Руководство получает инструменты контроля загрузки техники, анализа маршрутов и выявления участков, ограничивающих производительность склада.
При этом человек сохраняет определяющую роль в организации логистики. Специалисты проектируют процессы, устанавливают требования к безопасности, контролируют результаты и принимают решения при изменении производственных условий.
Наибольшую отдачу роботизация способна обеспечить там, где имеется устойчивый поток повторяющихся транспортных операций. Если эти процессы правильно организованы и связаны с общей системой управления предприятием, автономная техника становится практическим инструментом повышения эффективности складской логистики.
Ответственность за содержание материала несет автор публикации. Точка зрения автора может не совпадать с позицией редакции.