Как РОБО-ТС автоматизирует работу складов и производств

На крупном складе значительная часть рабочего времени уходит на перемещения, которые повторяются десятки и сотни раз за смену. Паллеты доставляют из зоны приёмки к стеллажам, комплектующие перевозят между цехами, готовую продукцию направляют на отгрузку. Маршруты известны, операции предсказуемы, однако для их выполнения постоянно требуются сотрудники и погрузочная техника.
Передать такую работу автономным машинам предлагает российская компания РОБО-ТС («Роботизированные транспортные системы»). Она разрабатывает складские роботы, способные самостоятельно перевозить грузы, обслуживать стеллажи и взаимодействовать с другой техникой. В основе решений компании лежат технологии автономной навигации, компьютерного зрения и программного управления транспортными потоками.
От инженерных разработок к автоматизации логистики
РОБО-ТС работает в сфере промышленной робототехники и автоматизации внутрискладских перевозок. Компания располагается на территории инновационного центра «Сколково» в Москве. В её команде представлены специалисты по искусственному интеллекту, робототехнике, радиотехнике и программному обеспечению.
Главная идея разработчиков заключается в использовании автономной техники на действующих предприятиях без необходимости полностью перестраивать привычную логистику. Для этого компания создаёт системы управления движением и адаптирует электрическую складскую технику различных производителей к работе без постоянного участия оператора.
Роботизация в таком исполнении затрагивает не только транспортное средство. Необходимо научить машину ориентироваться среди стеллажей, распознавать препятствия, определять положение груза и получать задания от складской информационной системы. Кроме того, автономный транспорт должен согласовывать свои действия с погрузчиками, сотрудниками и другими роботами.
РОБО-ТС разрабатывает решения для отдельных операций и комплексных проектов. Предприятие может автоматизировать один повторяющийся маршрут или организовать совместную работу нескольких видов техники, обслуживающих разные участки логистической цепочки.
Техника для разных складских операций
Выбор роботизированной машины зависит от характера груза и способа его перемещения. Для перевозки паллет по полу, буксировки тележек и обслуживания высотных стеллажей требуются разные конструкции.
Один из продуктов компании – робот-штабелёр, предназначенный для перемещения и укладки паллетных грузов. Он самостоятельно подъезжает к поддону, захватывает его вилами и доставляет в заданную точку. Согласно характеристикам производителя, грузоподъёмность машины составляет 1400 кг, а минимальная ширина рабочего проезда – 1800 мм.
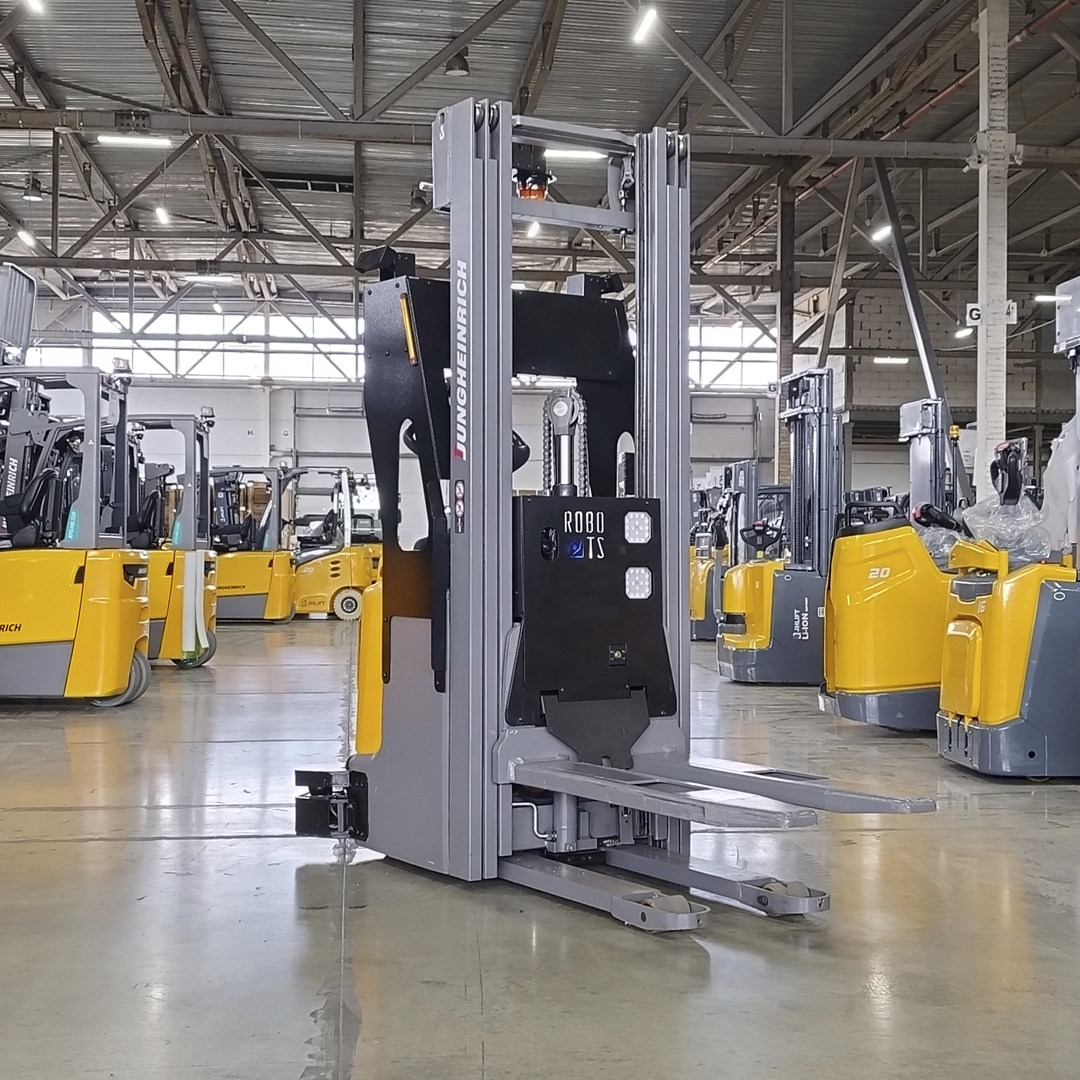
Штабелёр рассчитан на эксплуатацию в помещениях, где одновременно передвигаются сотрудники и обычная погрузочная техника. Система навигации помогает выбирать траекторию движения с учётом возникающих препятствий. Это позволяет использовать робота не только на изолированном участке, но и в общем транспортном пространстве склада при соблюдении установленных требований безопасности.
Для производственных предприятий с протяжёнными маршрутами компания предлагает роботизированный тягач. Его назначение – буксировка грузовых тележек и прицепов между складами, цехами и сборочными линиями. По данным РОБО-ТС, машина рассчитана на буксировку грузов массой до 5000 кг.
Тягач передвигается по программируемым маршрутам, учитывает перекрёстки и выполняет остановки в назначенных местах. На таких остановках сотрудники могут проводить погрузку и разгрузку, менять состав тележек или передавать дальнейшие команды. Подобная организация перевозок подходит для предприятий, где комплектующие должны поступать на производственные участки в определённой последовательности.
Для работы со стеллажными системами разработан роботизированный ричтрак для склада. В отличие от тягача, он не ограничивается горизонтальной транспортировкой. Машина поднимает паллеты, размещает их в ячейках хранения и извлекает по заданию системы управления складом.
Заявленная грузоподъёмность ричтрака составляет 1400 кг. Его навигационная система обеспечивает точное позиционирование при подъезде к стеллажам, что необходимо для правильного захвата и установки поддонов. Подобная техника предназначена для складов, где требуется сочетать плотное размещение продукции с автоматизированной обработкой грузов.
Как роботы ориентируются без специальной разметки
Одна из технологических особенностей решений РОБО-ТС – безынфраструктурная навигация. Для передвижения роботам не обязательно прокладывать магнитные полосы в полу или устанавливать навигационные метки вдоль каждого маршрута. Машина использует лидары, камеры и данные датчиков движения. Программное обеспечение сопоставляет полученную информацию с картой помещения, определяет положение робота и рассчитывает дальнейшую траекторию. Ориентирами служат стены, колонны, стеллажи и другие элементы окружающего пространства.
Однако склад нельзя считать неподвижной средой. В проходах появляются временно оставленные паллеты, погрузчики пересекают маршруты, сотрудники перемещаются между рабочими зонами. Поэтому автономной машине необходимо учитывать изменения обстановки непосредственно во время движения.

В системе РОБО-ТС предусмотрены механизмы обнаружения препятствий и корректировки скорости. В зависимости от ситуации робот может замедлиться, остановиться или изменить маршрут, если это допускают условия движения.
Для практической эксплуатации существенны несколько возможностей:
- Автоматическая навигация. Машина определяет своё положение и следует к назначенной точке без постоянного управления оператором.
- Адаптация к препятствиям. Датчики обнаруживают объекты на пути, а система управления корректирует движение.
- Взаимодействие с персоналом. Роботы могут работать в общих складских зонах при соответствующей организации движения.
- Связь с WMS и ERP. Техника получает транспортные задания от информационных систем предприятия.
- Централизованное управление. Программная платформа распределяет задания между роботами и позволяет контролировать их выполнение.
Наличие датчиков и программных алгоритмов не отменяет требований к безопасности. При внедрении необходимо учитывать ширину проходов, обзорность, расположение рабочих мест, движение людей и характер перевозимых грузов.
Как происходит внедрение роботизированной системы
Автоматизация склада требует предварительного анализа грузопотоков. Даже технически подходящий робот не обеспечит ожидаемого результата, если его маршрут постоянно пересекается с другими операциями или время ожидания груза превышает время самой перевозки. РОБО-ТС предусматривает поэтапное внедрение оборудования с учётом действующей инфраструктуры предприятия:
- Обследование объекта. Специалисты изучают планировку, транспортные маршруты, интенсивность перемещений и особенности грузов. На этом этапе определяют операции, которые можно передать автономной технике.
- Подготовка проекта. Подбирают типы роботов, рассчитывают необходимое количество машин, определяют зоны движения, места остановок и зарядки.
- Интеграция программного обеспечения. Роботов подключают к системе управления складом или производством, настраивают передачу заданий и обмен информацией.
- Тестирование. Оборудование проверяют в рабочих условиях, уточняют маршруты, режимы движения и взаимодействие с персоналом.
- Ввод в эксплуатацию. После испытаний и обучения сотрудников роботы приступают к выполнению регулярных транспортных операций.
Компания использует программную платформу X-Motion Cloud для распределения заданий, мониторинга техники и взаимодействия с корпоративными информационными системами.

При этом организация зарядки, технического обслуживания и резервных сценариев работы должна быть предусмотрена ещё на стадии проектирования. Например, при остановке одного робота важно понимать, сможет ли его задачу принять другая машина и как будет обеспечиваться доставка критически важных материалов.
Промышленные проекты РОБО-ТС
Оценить возможности робототехники помогают примеры её применения на реальных предприятиях. В опубликованных материалах РОБО-ТС представлены проекты для автомобилестроения, производства потребительских товаров и складской логистики.
В июле 2026 года компания сообщила о завершении проекта внедрения роботизированных тягачей на производственной площадке АвтоВАЗа. Машины используются для перевозки комплектующих со складских участков к сборочным линиям.

Для автомобильного производства такая операция непосредственно связана с ритмичностью выпуска продукции. Задержка доставки необходимых компонентов способна нарушить работу сборочного участка. Автоматизация позволяет организовать перевозки по установленным маршрутам и контролировать выполнение транспортных заданий.
Другой пример – завод бытовой химии «Нэфис» в Казани. По информации РОБО-ТС, в мае 2026 года там был реализован проект с применением роботизированного ричтрака для перемещения продукции в складской зоне хранения и комплектации.

При обработке паллет с бытовой химией требуется аккуратное позиционирование грузов. Повреждение потребительской упаковки способно привести к утечкам и потерям продукции. Поэтому точность маневрирования и контроль положения вил имеют непосредственное производственное значение.
Эти проекты показывают различия между задачами роботизации. На автомобильном заводе приоритетом может быть регулярное снабжение сборочных линий, а на складе готовой продукции – точность обработки паллет и работа со стеллажным хранением.
Экономика роботизации и перспективы развития
Покупка автономной техники оправдана не во всех случаях. На небольшом складе с нерегулярным грузопотоком обычный погрузчик может оказаться экономически целесообразнее. Роботизация представляет больший интерес там, где перевозки повторяются с высокой частотой, оборудование используется интенсивно, а простои влияют на выполнение производственного плана. При расчёте эффективности следует учитывать стоимость роботов, программной интеграции, обслуживания и зарядной инфраструктуры. С другой стороны, необходимо оценить трудозатраты на транспортные операции, загрузку существующей техники, потери времени и возможные последствия ошибок при перемещении грузов.
Не стоит рассчитывать, что автономные машины полностью исключат участие сотрудников. Персонал продолжит контролировать складские процессы, обслуживать оборудование, решать нестандартные задачи и обеспечивать взаимодействие роботизированной техники с остальными участниками производства.
Направление, которое развивает РОБО-ТС, предполагает постепенную автоматизацию внутренней логистики. Сначала предприятие может передать роботам перевозки между двумя участками, затем подключить обслуживание стеллажей, расширить парк техники и объединить транспортные операции под управлением единой программной системы.
Ценность таких решений определяется не количеством установленных роботов, а тем, насколько согласованно они работают с производственными процессами. Для РОБО-ТС развитие автономной навигации, программного управления и специализированной складской техники служит основой для создания систем, способных выполнять повседневную логистическую работу с минимальным участием оператора.
Ответственность за содержание материала несет автор публикации. Точка зрения автора может не совпадать с позицией редакции.